

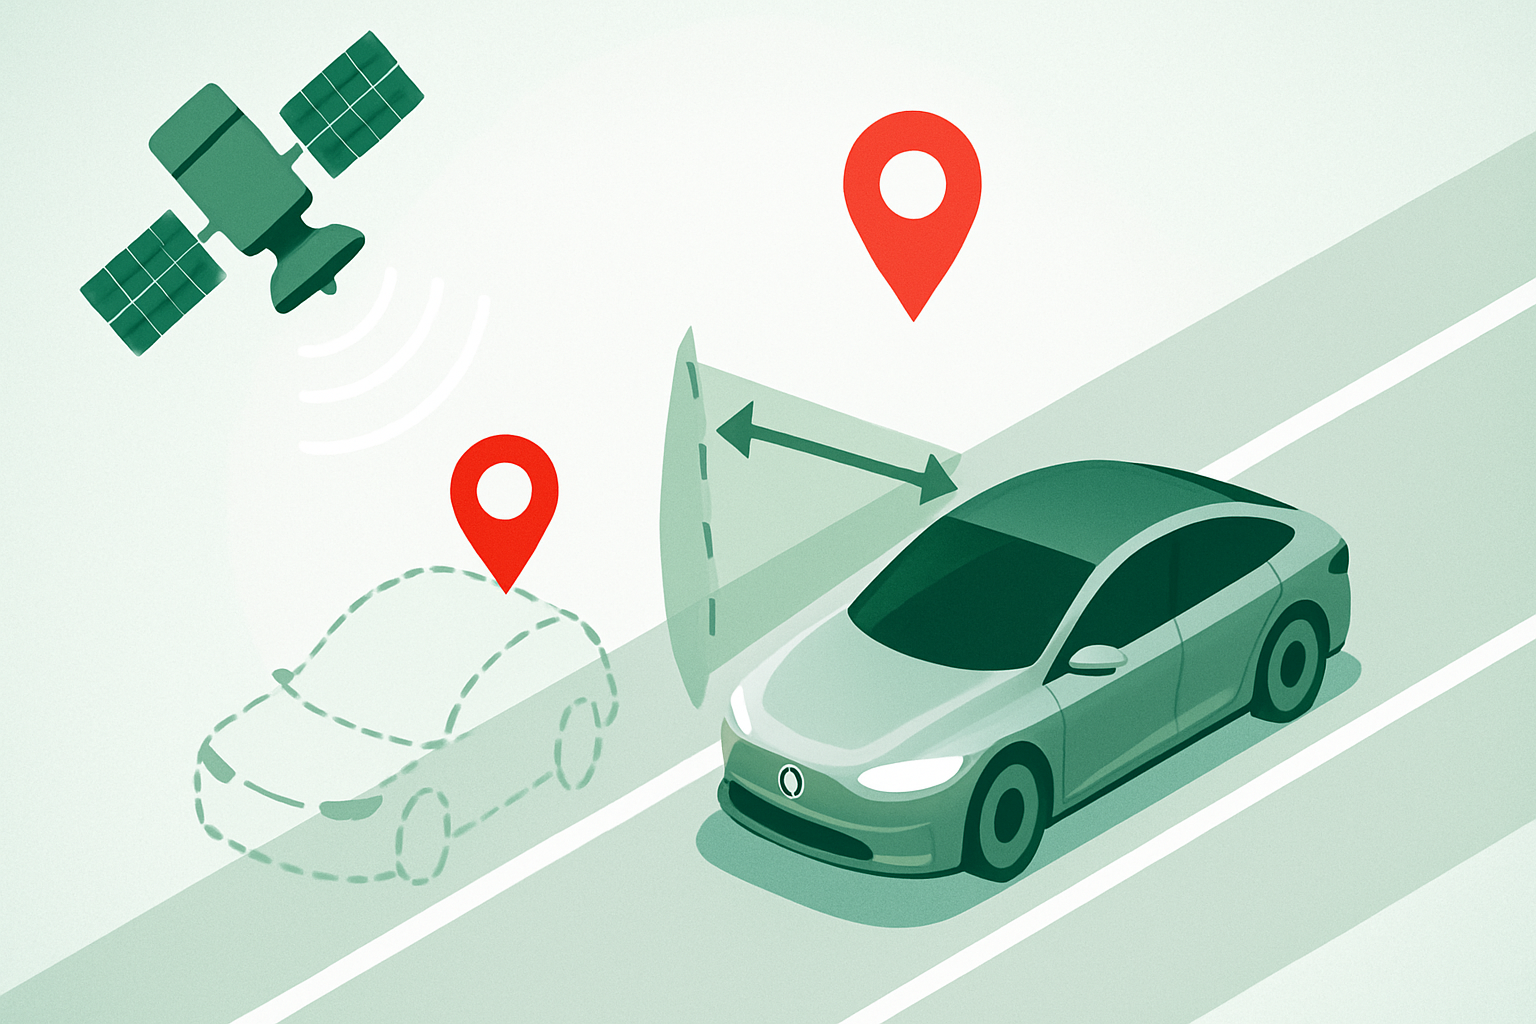
GPS 讀數突然偏移 33 英尺,足以造成自駕車事故
2026/09/03
研究人員發現 GPS 定位讀數出現突發性的 33 英尺偏移。這樣的誤差足以讓自動駕駛車輛做出錯誤判斷,構成實際的安全風險。
研究人員發現 GPS 定位讀數出現突發性的 33 英尺偏移,而這樣的誤差量級足以讓自動駕駛車輛做出錯誤判斷。對高度依賴衛星定位的自主系統而言,這是需要正視的風險。
33 英尺約為 10 公尺,這個數字放在道路情境中相當具體——它超過一般車道的寬度,也接近一個標準路口的尺度。若定位系統認為車輛在某條車道,實際卻偏離一個車道以上的距離,後續所有基於位置的判斷都會出現連鎖偏差。
衛星定位的誤差來源相當多元。電離層擾動會影響訊號傳播速度;建築物造成的多路徑反射會讓接收器誤判距離;太陽活動的週期性變化會擾動大氣層的電子密度;而人為的干擾與欺騙訊號,近年在部分區域的出現頻率也明顯上升。這些因素中,有些可以透過差分校正補償,有些則難以即時偵測。
自駕系統的設計普遍不會單獨依賴衛星定位。主流做法是融合多種感測來源——慣性測量單元提供短期的高頻姿態變化,光達與攝影機透過與高精度地圖比對進行定位修正,輪速計則提供行駛距離的參考。這種多重感測融合的架構,理論上能容忍單一來源的短暫失效。
但融合架構的有效性取決於異常偵測的品質。若系統無法及時判斷衛星定位的讀數已不可信,錯誤的資料就會被納入融合計算,反而污染整體的定位結果。這是感測融合設計中的經典難題——如何在不過度保守的前提下,快速識別並隔離失效的資料來源。
後續觀察重點在於偏移的成因釐清與發生頻率。若這類事件的出現頻率上升,自駕系統對定位來源的權重配置與異常偵測邏輯都需要重新檢視。對整體產業而言,這也再次凸顯了不依賴單一感測來源的架構設計,在安全關鍵系統中的必要性。



