

工研院:四面向進攻 AI 無人載具
2026/09/10
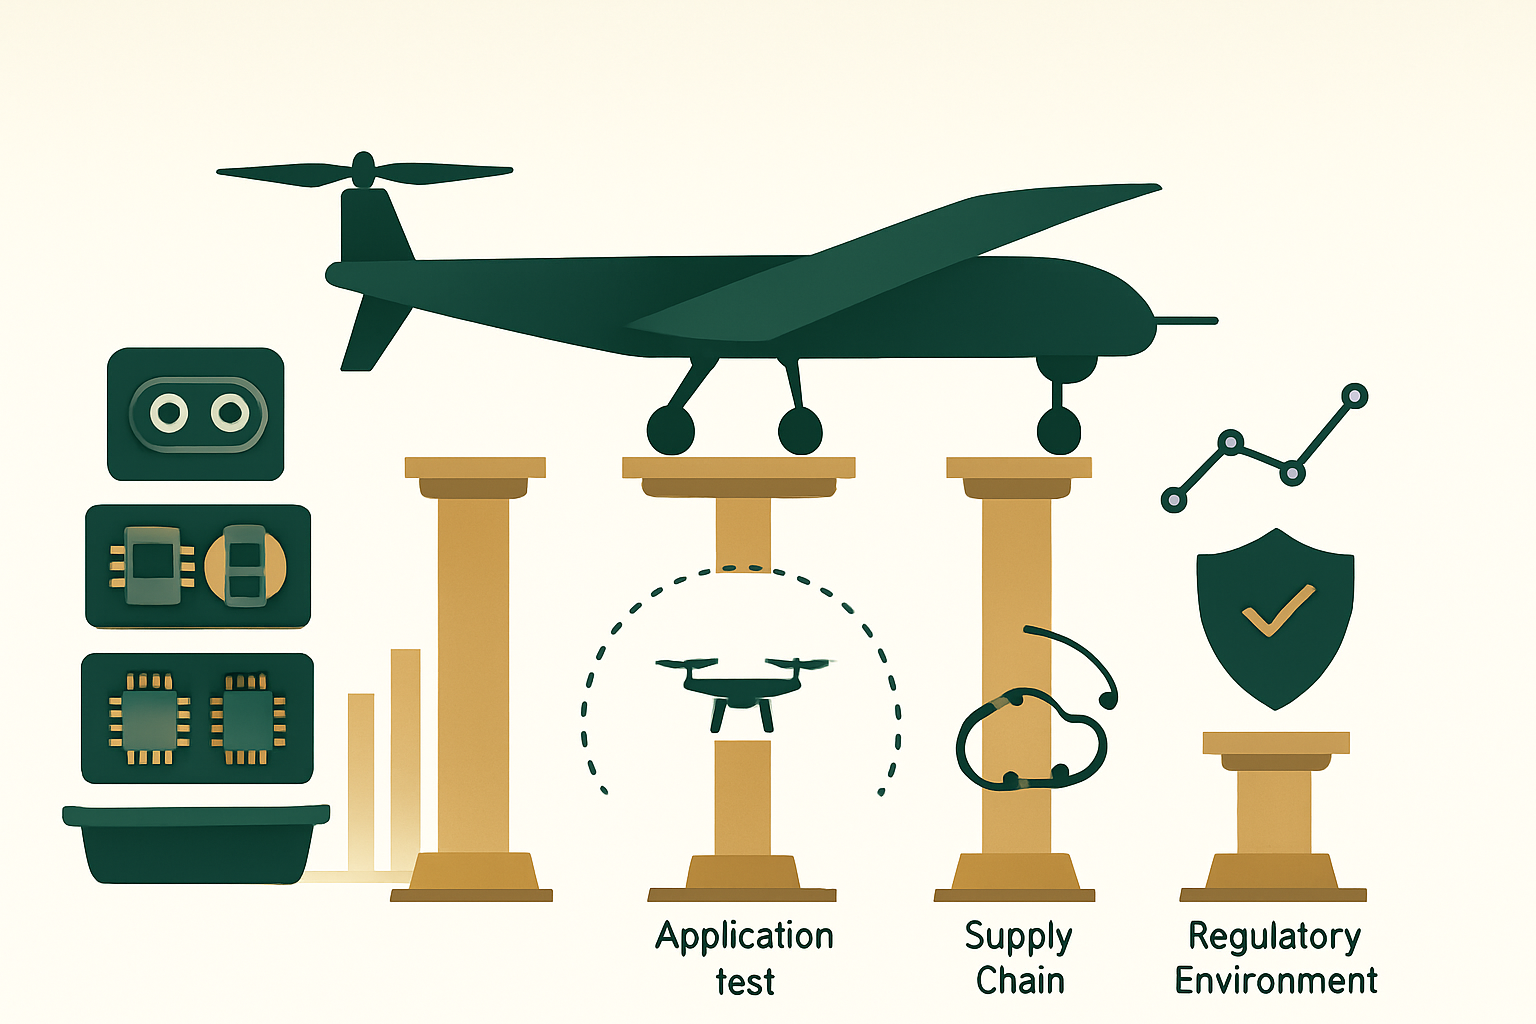
工研院提出從四個面向切入 AI 無人載具領域的發展策略,涵蓋技術、應用與產業鏈布局。
工研院提出從四個面向切入 AI 無人載具領域的發展策略,涵蓋技術研發、應用場域、產業鏈整合與法規環境。這種多面向的推進方式,反映無人載具產業的系統性特質。
無人載具並非單一技術,而是多項能力的整合。飛行或行駛的載具平台、感知與定位系統、自主決策的運算能力、通訊鏈路,以及地面控制與資料處理,每一項都涉及不同的專業領域;任何單一環節的短板,都會限制整體系統的可用性。
台灣的產業基礎在其中有明確的優勢與缺口。感測元件、光學模組、電池、馬達、控制晶片與精密機構件,都是既有的強項;而飛控軟體、自主決策演算法與系統整合能力,相對而言仍需要累積。研究機構在補足這些缺口上有其角色。
應用場域的重要性常被低估。無人載具的技術驗證必須在真實環境中進行,而法規對於空域使用、飛行高度與作業範圍都有嚴格限制;若缺乏可供測試的場域,技術就難以從實驗室走向實用。這也是各國都在設立試驗場域的原因。
國防需求的浮現,則為這個產業提供了明確的初期市場。相較於商業應用仍在探索商業模式,國防採購提供了規模明確、規格清晰的訂單;而在這個基礎上累積的量產經驗與供應鏈,後續能延伸到商業領域。
後續觀察重點在於研究成果的技術移轉成效。研究機構的價值不在於自行量產,而在於能否把技術有效傳遞給產業界並形成實際的產品。這個轉化效率,是評估這類計畫成敗的關鍵指標。



